Integración de Node-RED: Dar acceso a los puertos USB al contenedor Docker

Edición 20/02/2025: Aquí tienes una PR que expone los puertos USB al contenedor Docker de Node-RED. He separado esta discusión en otro tema para mayor claridad.

He tenido que modificar las pruebas unitarias, por lo que creo que efectivamente tu PR no cambiaba el contenedor lanzado :smiley:

He lanzado un build, que debería completarse en 50 minutos:

gladysassistant/gladys:node-red-usb-ports

hola @pierre-gilles
He modificado el comando, revisa si está bien, para que pueda probarlo por la mañana.

docker run -d \
--log-driver json-file \
--log-opt max-size=10m \
--cgroupns=host \
--restart=always \
--privileged \
--network=host \
--name gladys \
-e NODE_ENV=production \
-e SERVER_PORT=80 \
-e TZ=Europe/Paris \
-e SQLITE_FILE_PATH=/var/lib/gladysassistant/gladys-production.db \
-v /var/run/docker.sock:/var/run/docker.sock \
-v /var/lib/gladysassistant:/var/lib/gladysassistant \
-v /dev:/dev \
-v /run/udev:/run/udev:ro \
gladysassistant/gladys:node-red-usb-ports

me parece bien :slight_smile:

He probado, pero sigue sin funcionar:
con dmesg -s 1024 he verificado el puerto

Dmesg -s 1024 
62] usbcore: registered new interface driver usbserial_generic
[   12.602675] usbserial: USB Serial support registered for generic
[   12.614134] usbcore: registered new interface driver ch341
[   12.614354] usbserial: USB Serial support registered for ch341-uart
[   12.614551] ch341 1-1.3:1.0: ch341-uart converter detected
[   12.618019] usb 1-1.3: ch341-uart converter now attached to ttyUSB0

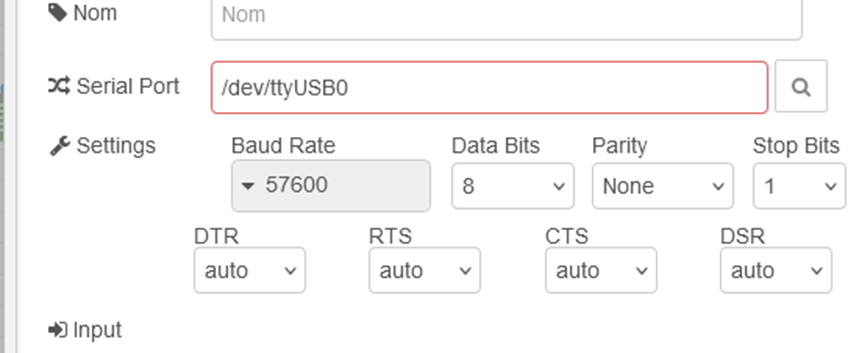
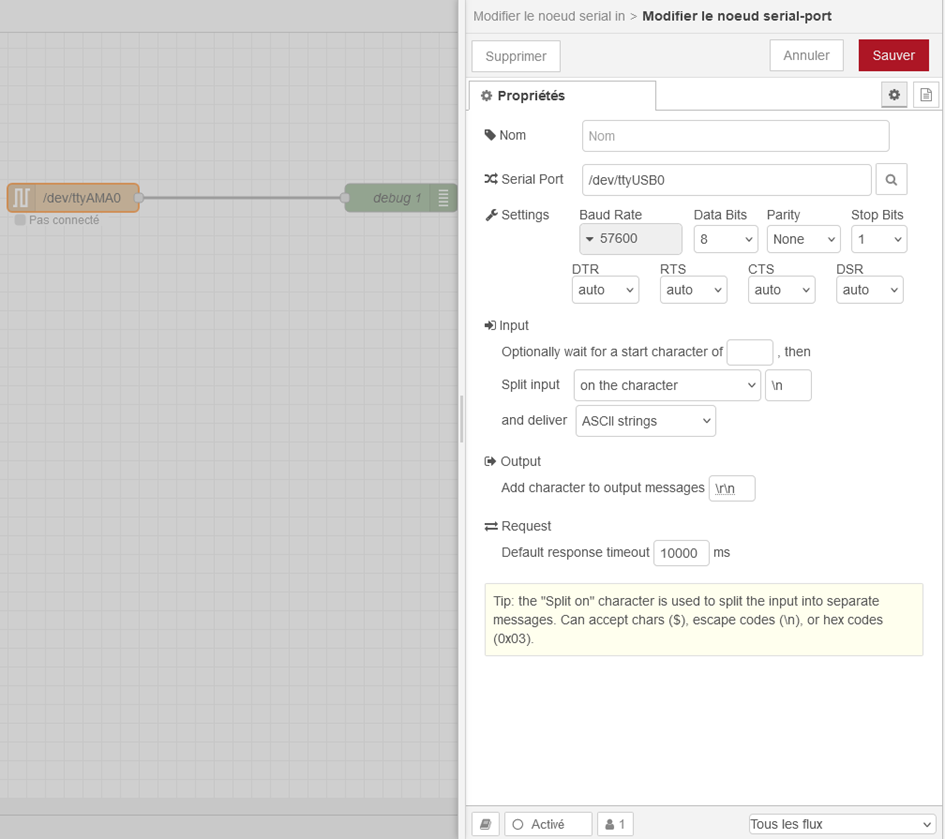
en Node red, selecciono el puerto propuesto:

configuración en node red:

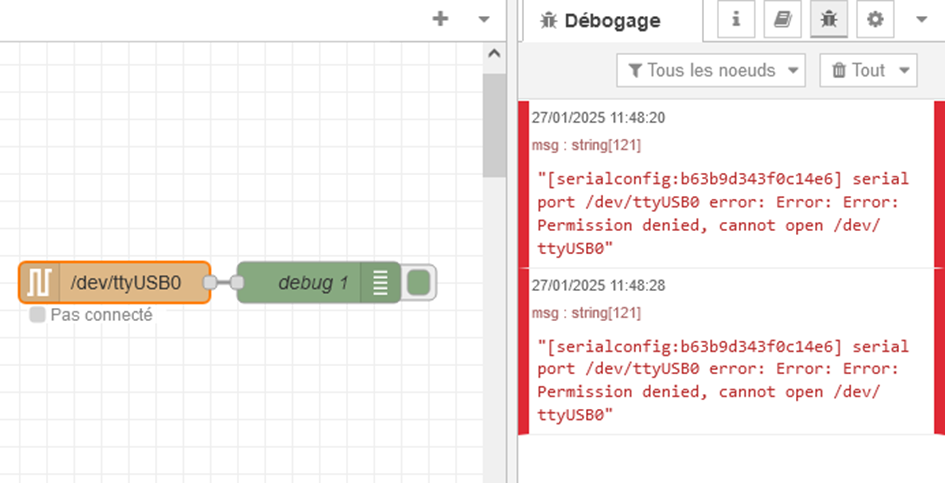
Al momento de desplegar:

los logs de node red

pi@raspberrypi:~ $ docker logs  nodered/node-red:3.1
27 Jan 10:40:44 - [info]

Welcome to Node-RED
===================

27 Jan 10:40:45 - [info] Node-RED version: v3.1.15
27 Jan 10:40:45 - [info] Node.js  version: v16.20.2
27 Jan 10:40:45 - [info] Linux 5.10.103-v8+ arm64 LE
27 Jan 10:40:50 - [info] Loading palette nodes
27 Jan 10:40:58 - [info] Settings file  : /data/settings.js
27 Jan 10:40:58 - [info] Context store  : 'default' [module=memory]
27 Jan 10:40:58 - [info] User directory : /data
27 Jan 10:40:58 - [warn] Projects disabled : editorTheme.projects.enabled=false
27 Jan 10:40:58 - [info] Flows file     : /data/flows.json
27 Jan 10:40:58 - [info] Creating new flow file
27 Jan 10:40:58 - [warn]

---------------------------------------------------------------------
Your flow credentials file is encrypted using a system-generated key.

If the system-generated key is lost for any reason, your credentials
file will not be recoverable, you will have to delete it and re-enter
your credentials.

You should set your own key using the 'credentialSecret' option in
your settings file. Node-RED will then re-encrypt your credentials
file using your chosen key the next time you deploy a change.
---------------------------------------------------------------------

27 Jan 10:40:58 - [info] Server now running at http://127.0.0.1:1880/
27 Jan 10:40:58 - [warn] Encrypted credentials not found
27 Jan 10:40:58 - [info] Starting flows
27 Jan 10:40:58 - [info] Started flows
27 Jan 10:41:42 - [info] Installing module: node-red-node-serialport, version: 2.0.3
27 Jan 10:42:21 - [info] Installed module: node-red-node-serialport
27 Jan 10:42:23 - [info] Added node types:
27 Jan 10:42:23 - [info]  - node-red-node-serialport:serial in
27 Jan 10:42:23 - [info]  - node-red-node-serialport:serial out
27 Jan 10:42:23 - [info]  - node-red-node-serialport:serial request
27 Jan 10:42:23 - [info]  - node-red-node-serialport:serial-port
27 Jan 10:42:23 - [info]  - node-red-node-serialport:serial control
27 Jan 10:46:16 - [info] Stopping flows
27 Jan 10:46:16 - [info] Stopped flows
27 Jan 10:46:16 - [info] Updated flows
27 Jan 10:46:16 - [info] Starting flows
27 Jan 10:46:16 - [info] Started flows
27 Jan 10:46:16 - [error] [serialconfig:b63b9d343f0c14e6] serial port /dev/ttyUSB0 error: Error: Error: Permission denied, cannot open /dev/ttyUSB0
27 Jan 10:46:44 - [info] Stopping flows
27 Jan 10:46:44 - [info] serial port /dev/ttyUSB0 closed
27 Jan 10:46:44 - [info] Stopped flows
27 Jan 10:46:44 - [info] Updated flows
27 Jan 10:46:44 - [info] Starting flows
27 Jan 10:46:44 - [info] Started flows
27 Jan 10:46:44 - [error] [serialconfig:b63b9d343f0c14e6] serial port /dev/ttyAMA0 error: Error: Error: Permission denied, cannot open /dev/ttyAMA0
27 Jan 10:48:20 - [info] Stopping flows
27 Jan 10:48:20 - [info] serial port /dev/ttyAMA0 closed
27 Jan 10:48:20 - [info] Stopped flows
27 Jan 10:48:20 - [info] Updated flows
27 Jan 10:48:20 - [info] Starting flows
27 Jan 10:48:21 - [info] Started flows
27 Jan 10:48:21 - [error] [serialconfig:b63b9d343f0c14e6] serial port /dev/ttyUSB0 error: Error: Error: Permission denied, cannot open /dev/ttyUSB0
27 Jan 10:48:29 - [info] Stopping flows
27 Jan 10:48:29 - [info] serial port /dev/ttyUSB0 closed
27 Jan 10:48:29 - [info] Stopped flows
27 Jan 10:48:29 - [info] Updated flows
27 Jan 10:48:29 - [info] Starting flows
27 Jan 10:48:29 - [info] Started flows
27 Jan 10:48:29 - [error] [serialconfig:b63b9d343f0c14e6] serial port /dev/ttyUSB0 error: Error: Error: Permission denied, cannot open /dev/ttyUSB0

puerto en raspberry

pi@raspberrypi:~ $ lsusb
Bus 001 Device 004: ID 1a86:7523 QinHeng Electronics CH340 serial converter
Bus 001 Device 003: ID 0424:ec00 Microchip Technology, Inc. (formerly SMSC) SMSC9512/9514 Fast Ethernet Adapter
Bus 001 Device 002: ID 0424:9514 Microchip Technology, Inc. (formerly SMSC) SMC9514 Hub
Bus 001 Device 001: ID 1d6b:0002 Linux Foundation 2.0 root hub

Ahí tienes, si necesitas más información
¡Gracias a ti!

Sí, necesitaría que hagas:

docker inspect ID_DU_CONTAINER_NODE_RED

Y me pongas aquí lo que ves :slight_smile:

Aquí tienes


pi@raspberrypi:~ $ docker inspect ID_DU_CONTAINER_NODE_RED
[]
Error: No such object: ID_DU_CONTAINER_NODE_RED

ID_DU_CONTAINER_NODE_RED debe reemplazarse por el ID del contenedor Node-RED :joy:

ay :roll_eyes:

en efecto no es lo mismo :smile:

pi@raspberrypi:~ $ docker inspect 4bdf10801a20
[
    {
        "Id": "4bdf10801a2056713b1ea04d49e89a1f9b126ca041d89f6a56f2973c14354fd0",
        "Created": "2025-01-27T10:40:00.988429022Z",
        "Path": "./entrypoint.sh",
        "Args": [],
        "State": {
            "Status": "running",
            "Running": true,
            "Paused": false,
            "Restarting": false,
            "OOMKilled": false,
            "Dead": false,
            "Pid": 2552,
            "ExitCode": 0,
            "Error": "",
            "StartedAt": "2025-01-27T10:40:15.299175192Z",
            "FinishedAt": "0001-01-01T00:00:00Z",
            "Health": {
                "Status": "healthy",
                "FailingStreak": 0,
                "Log": [
                    {
                        "Start": "2025-01-27T14:32:45.468270734+01:00",
                        "End": "2025-01-27T14:32:46.089802444+01:00",
                        "ExitCode": 0,
                        "Output": ""
                    },
                    {
                        "Start": "2025-01-27T14:33:16.145544727+01:00",
                        "End": "2025-01-27T14:33:16.759836444+01:00",
                        "ExitCode": 0,
                        "Output": ""
                    },
                    {
                        "Start": "2025-01-27T14:33:46.827170575+01:00",
                        "End": "2025-01-27T14:33:47.459022894+01:00",
                        "ExitCode": 0,
                        "Output": ""
                    },
                    {
                        "Start": "2025-01-27T14:34:17.525029165+01:00",
                        "End": "2025-01-27T14:34:18.195952915+01:00",
                        "ExitCode": 0,
                        "Output": ""
                    },
                    {
                        "Start": "2025-01-27T14:34:48.342865391+01:00",
                        "End": "2025-01-27T14:34:49.004312549+01:00",
                        "ExitCode": 0,
                        "Output": ""
                    }
                ]
            }
        },
        "Image": "sha256:bf1dac2b1cbc77b96f0ef704281763f5cba01b59f36d3d16d231bab333dc4115",
        "ResolvConfPath": "/var/lib/docker/containers/4bdf10801a2056713b1ea04d49e89a1f9b126ca041d89f6a56f2973c14354fd0/resolv.conf",
        "HostnamePath": "/var/lib/docker/containers/4bdf10801a2056713b1ea04d49e89a1f9b126ca041d89f6a56f2973c14354fd0/hostname",
        "HostsPath": "/var/lib/docker/containers/4bdf10801a2056713b1ea04d49e89a1f9b126ca041d89f6a56f2973c14354fd0/hosts",
        "LogPath": "/var/lib/docker/containers/4bdf10801a2056713b1ea04d49e89a1f9b126ca041d89f6a56f2973c14354fd0/4bdf10801a2056713b1ea04d49e89a1f9b126ca041d89f6a56f2973c14354fd0-json.log",
        "Name": "/gladys-node-red",
        "RestartCount": 0,
        "Driver": "overlay2",
        "Platform": "linux",
        "MountLabel": "",
        "ProcessLabel": "",
        "AppArmorProfile": "",
        "ExecIDs": null,
        "HostConfig": {
            "Binds": [
                "/var/lib/gladysassistant/node-red:/data",
                "/dev:/dev",
                "/run/udev:/run/udev:ro"
            ],
            "ContainerIDFile": "",
            "LogConfig": {
                "Type": "json-file",
                "Config": {
                    "max-size": "10m"
                }
            },
            "NetworkMode": "default",
            "PortBindings": {
                "1880/tcp": [
                    {
                        "HostIp": "",
                        "HostPort": "1881"
                    }
                ]
            },
            "RestartPolicy": {
                "Name": "always",
                "MaximumRetryCount": 0
            },
            "AutoRemove": false,
            "VolumeDriver": "",
            "VolumesFrom": null,
            "CapAdd": null,
            "CapDrop": null,
            "CgroupnsMode": "private",
            "Dns": [],
            "DnsOptions": [],
            "DnsSearch": [],
            "ExtraHosts": null,
            "GroupAdd": null,
            "IpcMode": "private",
            "Cgroup": "",
            "Links": null,
            "OomScoreAdj": 0,
            "PidMode": "",
            "Privileged": true,
            "PublishAllPorts": false,
            "ReadonlyRootfs": false,
            "SecurityOpt": [
                "label=disable"
            ],
            "UTSMode": "",
            "UsernsMode": "",
            "ShmSize": 67108864,
            "Runtime": "runc",
            "ConsoleSize": [
                0,
                0
            ],
            "Isolation": "",
            "CpuShares": 0,
            "Memory": 0,
            "NanoCpus": 0,
            "CgroupParent": "",
            "BlkioWeight": 0,
            "BlkioWeightDevice": [],
            "BlkioDeviceReadBps": null,
            "BlkioDeviceWriteBps": null,
            "BlkioDeviceReadIOps": null,
            "BlkioDeviceWriteIOps": null,
            "CpuPeriod": 0,
            "CpuQuota": 0,
            "CpuRealtimePeriod": 0,
            "CpuRealtimeRuntime": 0,
            "CpusetCpus": "",
            "CpusetMems": "",
            "Devices": [],
            "DeviceCgroupRules": null,
            "DeviceRequests": null,
            "KernelMemory": 0,
            "KernelMemoryTCP": 0,
            "MemoryReservation": 0,
            "MemorySwap": 0,
            "MemorySwappiness": null,
            "OomKillDisable": false,
            "PidsLimit": null,
            "Ulimits": null,
            "CpuCount": 0,
            "CpuPercent": 0,
            "IOMaximumIOps": 0,
            "IOMaximumBandwidth": 0,
            "MaskedPaths": null,
            "ReadonlyPaths": null
        },
        "GraphDriver": {
            "Data": {
                "LowerDir": "/var/lib/docker/overlay2/3bfbd36779fb2625e76ec7d8560e8d205ed75d33118a75db09e537794c454764-init/diff:/var/lib/docker/overlay2/5254fb1e94ecaad1ae06c3606a90da705ac47123e78697c7de02bdb355e24002/diff:/var/lib/docker/overlay2/2c0cf5446301fbfe977761e109d05d81c33aa068586cbf5bf8315da7521704ab/diff:/var/lib/docker/overlay2/b24091075e548c2bcbcd616e54ca72a5ff53b07bfd71061e05fef41f5fb6adee/diff:/var/lib/docker/overlay2/b8a6030c37237b02360c54260c2ad3ba7612b8da59d4d3eb97b9d2a8fac76c55/diff:/var/lib/docker/overlay2/afa66f72df5d76bbf043888f550d0368566273eec1a304edc679c38f7d4374f8/diff:/var/lib/docker/overlay2/ea57f7aff9e03e0ef6cf001967006f24e985f7f6d1ab249adda78c1e0a85e29c/diff:/var/lib/docker/overlay2/6583b1111613b61869c058a59fdc7ccf4f22e1cdd4e22ef3fefede0f530e7255/diff:/var/lib/docker/overlay2/b1e013593560d227c5f884021547e357bf131d66e9111d4aa055e5d0d4c91bee/diff:/var/lib/docker/overlay2/b57961199d2e32910e0c767f0f589cafab8ffe6c6124d91ad38154a893d59b34/diff:/var/lib/docker/overlay2/f318dcc1db476e645b3a58c11a01ecac48a8394560f714022ea13501dc06beb8/diff:/var/lib/docker/overlay2/9c5b0d92ed004650418f5a382adc499618b92140c3fac173fe0f24f3e480d469/diff:/var/lib/docker/overlay2/8104bd617585d550646386d8a342623040b89a155a6b89670fe1b096ffe47a9a/diff:/var/lib/docker/overlay2/71bbe4ab385219cd219eb357231e2ab340a4da222439327422f5ffe1ee66b7be/diff:/var/lib/docker/overlay2/c920da126c3090214760c81faeeb27c4ccb642e3efa51327d72dce89a801f35f/diff:/var/lib/docker/overlay2/3a0e8c6e90e5eea537307617a6586ec54e6689b817e22e32778cf74bb5236908/diff:/var/lib/docker/overlay2/c11fc90afb6e3e224589162178b7da33669ddf6510620671eec08fb0b8ac1732/diff:/var/lib/docker/overlay2/b61fc569233d18d75d56592e335fac15c022dffe9622e64fabe355a9012ba6f8/diff",
                "MergedDir": "/var/lib/docker/overlay2/3bfbd36779fb2625e76ec7d8560e8d205ed75d33118a75db09e537794c454764/merged",
                "UpperDir": "/var/lib/docker/overlay2/3bfbd36779fb2625e76ec7d8560e8d205ed75d33118a75db09e537794c454764/diff",
                "WorkDir": "/var/lib/docker/overlay2/3bfbd36779fb2625e76ec7d8560e8d205ed75d33118a75db09e537794c454764/work"
            },
            "Name": "overlay2"
        },
        "Mounts": [
            {
                "Type": "bind",
                "Source": "/var/lib/gladysassistant/node-red",
                "Destination": "/data",
                "Mode": "",
                "RW": true,
                "Propagation": "rprivate"
            },
            {
                "Type": "bind",
                "Source": "/dev",
                "Destination": "/dev",
                "Mode": "",
                "RW": true,
                "Propagation": "rprivate"
            },
            {
                "Type": "bind",
                "Source": "/run/udev",
                "Destination": "/run/udev",
                "Mode": "ro",
                "RW": false,
                "Propagation": "rprivate"
            }
        ],
        "Config": {
            "Hostname": "4bdf10801a20",
            "Domainname": "",
            "User": "node-red",
            "AttachStdin": false,
            "AttachStdout": false,
            "AttachStderr": false,
            "ExposedPorts": {
                "1880/tcp": {}
            },
            "Tty": false,
            "OpenStdin": false,
            "StdinOnce": false,
            "Env": [
                "PATH=/usr/src/node-red/node_modules/.bin:/usr/local/sbin:/usr/local/bin:/usr/sbin:/usr/bin:/sbin:/bin",
                "NODE_VERSION=16.20.2",
                "YARN_VERSION=1.22.19",
                "NODE_RED_VERSION=v3.1.15",
                "NODE_PATH=/usr/src/node-red/node_modules:/data/node_modules",
                "FLOWS=flows.json"
            ],
            "Cmd": null,
            "Healthcheck": {
                "Test": [
                    "CMD-SHELL",
                    "node /healthcheck.js"
                ]
            },
            "Image": "nodered/node-red:3.1",
            "Volumes": null,
            "WorkingDir": "/usr/src/node-red",
            "Entrypoint": [
                "./entrypoint.sh"
            ],
            "OnBuild": null,
            "Labels": {
                "authors": "Dave Conway-Jones, Nick O'Leary, James Thomas, Raymond Mouthaan",
                "org.label-schema.arch": "",
                "org.label-schema.build-date": "2024-12-17T09:46:41Z",
                "org.label-schema.description": "Low-code programming for event-driven applications.",
                "org.label-schema.docker.dockerfile": ".docker/Dockerfile.alpine",
                "org.label-schema.license": "Apache-2.0",
                "org.label-schema.name": "Node-RED",
                "org.label-schema.url": "https://nodered.org",
                "org.label-schema.vcs-ref": "",
                "org.label-schema.vcs-type": "Git",
                "org.label-schema.vcs-url": "https://github.com/node-red/node-red-docker",
                "org.label-schema.version": "3.1.15"
            }
        },
        "NetworkSettings": {
            "Bridge": "",
            "SandboxID": "24902baafb6717ff0342ee17e2c8ed2e809947ff30e9704acf3128dd5c5f3451",
            "HairpinMode": false,
            "LinkLocalIPv6Address": "",
            "LinkLocalIPv6PrefixLen": 0,
            "Ports": {
                "1880/tcp": [
                    {
                        "HostIp": "0.0.0.0",
                        "HostPort": "1881"
                    },
                    {
                        "HostIp": "::",
                        "HostPort": "1881"
                    }
                ]
            },
            "SandboxKey": "/var/run/docker/netns/24902baafb67",
            "SecondaryIPAddresses": null,
            "SecondaryIPv6Addresses": null,
            "EndpointID": "cddbcedf3cd1d16eff4da4c215d9144946d26ae367673e542ef8179affd7418e",
            "Gateway": "172.17.0.1",
            "GlobalIPv6Address": "",
            "GlobalIPv6PrefixLen": 0,
            "IPAddress": "172.17.0.4",
            "IPPrefixLen": 16,
            "IPv6Gateway": "",
            "MacAddress": "02:42:ac:11:00:04",
            "Networks": {
                "bridge": {
                    "IPAMConfig": null,
                    "Links": null,
                    "Aliases": null,
                    "NetworkID": "1d3b4c16fadcdd1917b86c97e0381ee4f056693bead5556046e45a6f43a01978",
                    "EndpointID": "cddbcedf3cd1d16eff4da4c215d9144946d26ae367673e542ef8179affd7418e",
                    "Gateway": "172.17.0.1",
                    "IPAddress": "172.17.0.4",
                    "IPPrefixLen": 16,
                    "IPv6Gateway": "",
                    "GlobalIPv6Address": "",
                    "GlobalIPv6PrefixLen": 0,
                    "MacAddress": "02:42:ac:11:00:04",
                    "DriverOpts": null
                }
            }
        }
    }
]

Vale, ahora me parece bien, mi PR ha hecho lo que tenía previsto.

Pero entonces, no tengo ni idea de por qué no funciona.

@Psoy Como usas RFLink, ¿podrías probar en tu rincón hasta conseguir que funcione RFLink, y luego pasarme la configuración de Docker que hayas usado? Quizá sea más fácil por ese lado.

Buenas noches @pierre-gilles
Me encantaría probar cosas, pero meter las manos en docker va a ser complicado, especialmente porque no sé cómo Gladys lanza node_red y, sobre todo, porque no lo domino. En el Node_red externo, después de tanto manipular, visualizo dónde están los archivos, tengo los comandos que funcionan, así que eso va bien; si tienes ideas sobre dónde puedo buscar, estoy interesado, pero voy a buscar.
Pero como dije, me ausento unos 15 días aproximadamente, no estaré en el rflink.
Buenas noches

Gladys lanza Node-RED con un simple docker run :slight_smile: Por lo tanto, si logras hacer funcionar un Node-RED, me pasas tu docker run y lo integro.

¡No hay problema, no hay prisa por mi parte!

Estoy usando lo que está en el tutorial, pero quizás haya cosas que revisar, especialmente la actualización por watchtower:

Instalación de node red

1 - escribe el comando de @VonOx, necesitarás un sistema conectado a los puertos USB0 y USB1, en mi caso tengo un RFlink en el puerto ttyUSB0 y la llave zigbee Sonoff en el puerto ttyUSB1. Por lo tanto, es posible que debas adaptar en las líneas " --device=/dev/ttyUSB0 \ " el nombre del puerto utilizado puede ser ttyACM0.

docker run -d \
--log-opt max-size=10m \
--restart=always \
--network=host \
--name node_red \
-u node-red:dialout \
--device=/dev/ttyUSB0 \
--device=/dev/ttyUSB1 \
--label com.centurylinklabs.watchtower.enable=false \
-v /var/lib/node-red:/data \
nodered/node-red

Atención, deberás adaptar la línea:

--device=/dev/ttyUSB0 \
Dependiendo del puerto USB donde esté conectado el RFlink, a veces el RFlink puede estar conectado al puerto USB: /dev/ttyAMA0.
En mi caso, /devttyUSB0 corresponde a mi llave zigbee y /dev/ttyUSB1 corresponde a mi RFlink

Atención con esta línea de comando:

--label com.centurylinklabs.watchtower.enable=false \
Watchtower ya no actualiza Node red y cuando se reinicia el PI, node red ya no se inicia automáticamente como Gladys. Tendrás que reiniciar el contenedor node red con « docker restart node_red »

2 - luego esta

sudo chown -R 1000:1000 /var/lib/node-red

Copia este comando
docker run (y el resto … )

y especialmente
el comando 2:

sudo chown -R 1000:1000 /var/lib/node-red

si no, nada funciona.

Por otro lado, « Node _red externo » está en versión 4, y parece haber resuelto los problemas de la versión del paquete « node-red-node-serialport » (antes había que retroceder la versión para que funcionara)

Acabo de releer, pero la versión 3.1.15 de Node_Red acepta la última versión de « node-red-node-serialport » también.

Una pequeña pregunta adicional sobre mi mini PC
¿Esta configuración de Docker impediría invertir los puertos de la clave Zigbee y el Rflink? (Porque cuando salta mi interruptor automático, los dos puertos se invierten al encender, el Rflink termina en USB0 cuando estaba en USB1 y viceversa para la clave Zigbee. He intentado cambiar el puerto del Rflink para ponerlo en el puerto USB0, pero no puedo, Node Red lo rechaza. ¡Tendré que probar con el puerto de la clave Zigbee!
¡Muchas gracias por todo

Justamente, no se puede hacer eso, porque el puerto USB aquí es fijo.

Aquí, queremos que Node-RED tenga acceso a todos los puertos USB, de ahí el paso en volumen de /dev:/dev y el modo --privileged del contenedor

Buenas noches @pierre-gilles y todos
Me he vuelto a poner con node red y rflink, escribo este comando :ls /dev/tty*

pi@rasp3b:// $ ls /dev/tty*
/dev/tty    /dev/tty14  /dev/tty20  /dev/tty27  /dev/tty33  /dev/tty4   /dev/tty46  /dev/tty52  /dev/tty59  /dev/tty8
/dev/tty0   /dev/tty15  /dev/tty21  /dev/tty28  /dev/tty34  /dev/tty40  /dev/tty47  /dev/tty53  /dev/tty6   /dev/tty9
/dev/tty1   /dev/tty16  /dev/tty22  /dev/tty29  /dev/tty35  /dev/tty41  /dev/tty48  /dev/tty54  /dev/tty60  /dev/ttyAMA0
/dev/tty10  /dev/tty17  /dev/tty23  /dev/tty3   /dev/tty36  /dev/tty42  /dev/tty49  /dev/tty55  /dev/tty61  /dev/ttyprintk
/dev/tty11  /dev/tty18  /dev/tty24  /dev/tty30  /dev/tty37  /dev/tty43  /dev/tty5   /dev/tty56  /dev/tty62  /dev/ttyUSB0
/dev/tty12  /dev/tty19  /dev/tty25  /dev/tty31  /dev/tty38  /dev/tty44  /dev/tty50  /dev/tty57  /dev/tty63  /dev/tty-usb-arduino-nano
/dev/tty13  /dev/tty2   /dev/tty26  /dev/tty32  /dev/tty39  /dev/tty45  /dev/tty51  /dev/tty58  /dev/tty7

En los últimos puertos USB, veo el puerto /dev/tty/USB0 y después está el puerto /dev/tty-usb-arduino-nano.
Son los mismos puertos porque cuando desconecto el RFlink, los dos puertos desaparecen.
Sin embargo, en el miniPC, veo bien el puerto /devttyUSB1 (cuando conecto el rflink) pero no el renombrado a « /dev/tty-usb-arduino-nano », sabiendo que en el miniPC, estoy en node red externo.
¿Es normal? ¿Es que el puerto USB se renombra en node red interno y es por eso que no lo vemos?
Gracias por su ayuda

¡Debes haber creado una regla udev que es válida en el host pero no está disponible en el contenedor!

Hola @pierre-gilles
Yo no he creado nada, si hay reglas de udev, provienen de la instalación de node red por gladys :thinking:

Las reglas udev no aparecen por arte de magia :stuck_out_tongue:

Hola @pierre-gilles
No he creado una regla udev, pero /dev/tty-usb-arduino-nano, es un enlace simbólico que se crea, creo, cuando se conecta el Rflink. He visto una tabla que crea las correspondencias cuando se conecta un Arduino Uno o un Arduino Mega,
`rasp3b:/etc/udev/rules.d $ sudo nano 99-gladys-tty.rules

Según mis investigaciones, he encontrado que este enlace simbólico (como dijo Gemini) tiene permisos como estos:

pi@rasp3b:~ $  ls -l /dev/tty-usb-arduino-nano
lrwxrwxrwx 1 root root 7 Feb 19 10:02 /dev/tty-usb-arduino-nano -> ttyUSB0

y el puerto Usb0 al que está vinculado el puerto ``/dev/tty-usb-arduino-nano``` tiene los siguientes permisos:

pi@rasp3b:~ $ ls -l /dev/ttyUSB0
crw-rw---- 1 root dialout 188, 0 Feb 19 10:02 /dev/ttyUSB0

Por lo tanto, he hecho un sudo chmod a+rw /dev/ttyUSB0, para dar permisos a « OTROS »:

pi@rasp3b:~ $ ls -l /dev/ttyUSB0
crw-rw-rw- 1 root dialout 188, 0 Feb 19 11:50 /dev/ttyUSB0

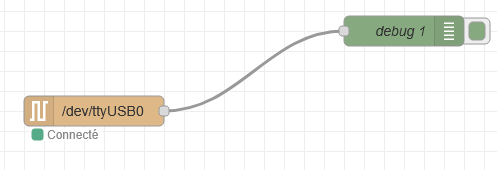
y ahora mi « node serial » se conecta:

  • No sé qué valor tiene en términos de seguridad.
  • El problema es que cada vez que se desconecta el RFlink, los permisos del puerto USB0 se reinician a

crw-rw---- 1 root dialout 188, 0 Feb 19 10:02 /dev/ttyUSB0`

y, por lo tanto, se pierde la conexión del Node Serial.
Sería necesario fijar estos permisos para que se inicialicen correctamente al conectar el Rflink. Y tal vez, incluso a otros puertos, si se conectan varios dispositivos (gateway Xiaomi, o tarjeta Arduino Uno, …)
Ahí va, si puedes hacerlo, cuando tengas un poco de tiempo, me gustaría probar la nueva imagen
Gracias a ti

@Psoy me sorprende lo que me dices porque normalmente Node-RED se ejecuta en modo « privilegiado », con todos los derechos.

¿Estás seguro de que has lanzado correctamente tu Gladys, que a su vez ha lanzado correctamente Node-RED?

Recuerdo la imagen Docker:

gladysassistant/gladys:node-red-usb-ports