Hallo zusammen!
Die nächste Version von Gladys ist fast fertig und bringt eine Reihe neuer Kompatibilitäten und Fehlerbehebungen 
Dieses Mal gibt es keine neuen Funktionen, sondern langfristige Arbeiten an der Kompatibilität mit den neuen Hauptversionen der Linux-Betriebssysteme: Debian 11 und Ubuntu > 20.04, sowie Änderungen, um eine erleichterte Installation auf NAS-Unraid und Synology zu ermöglichen.
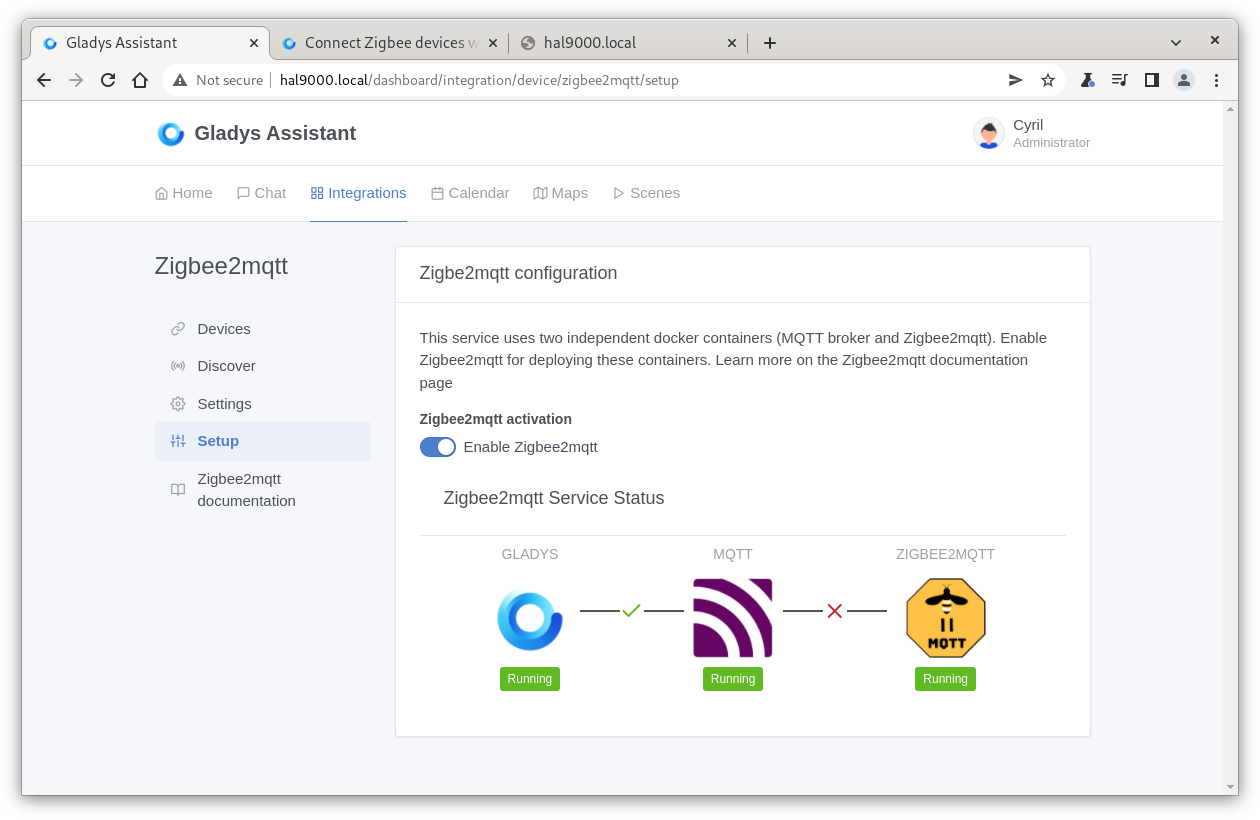
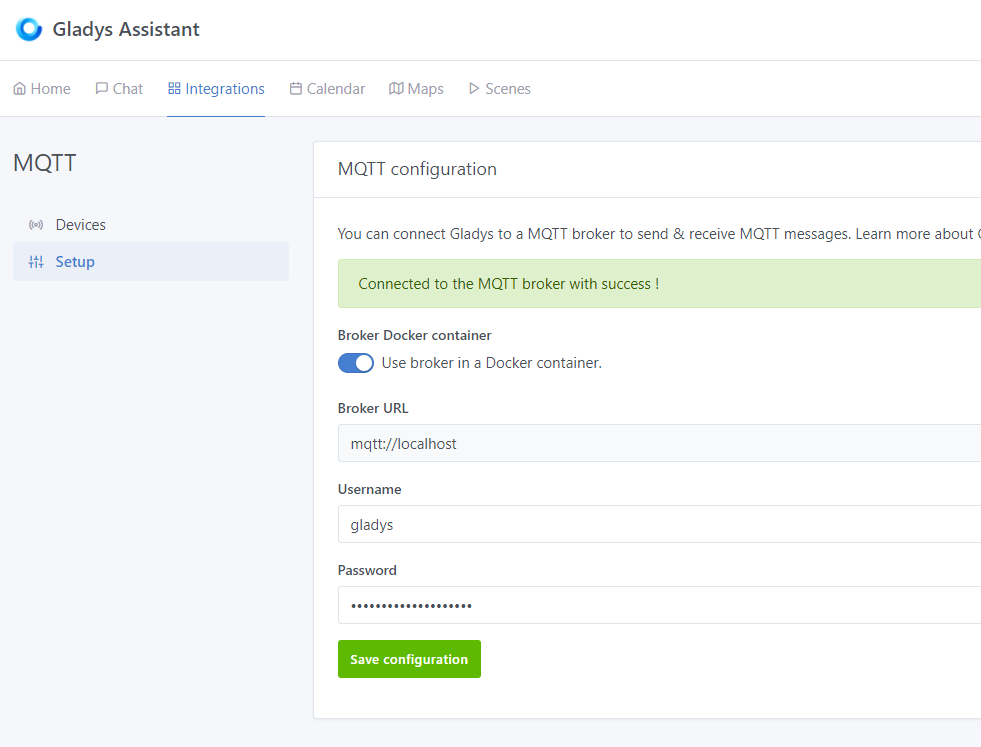
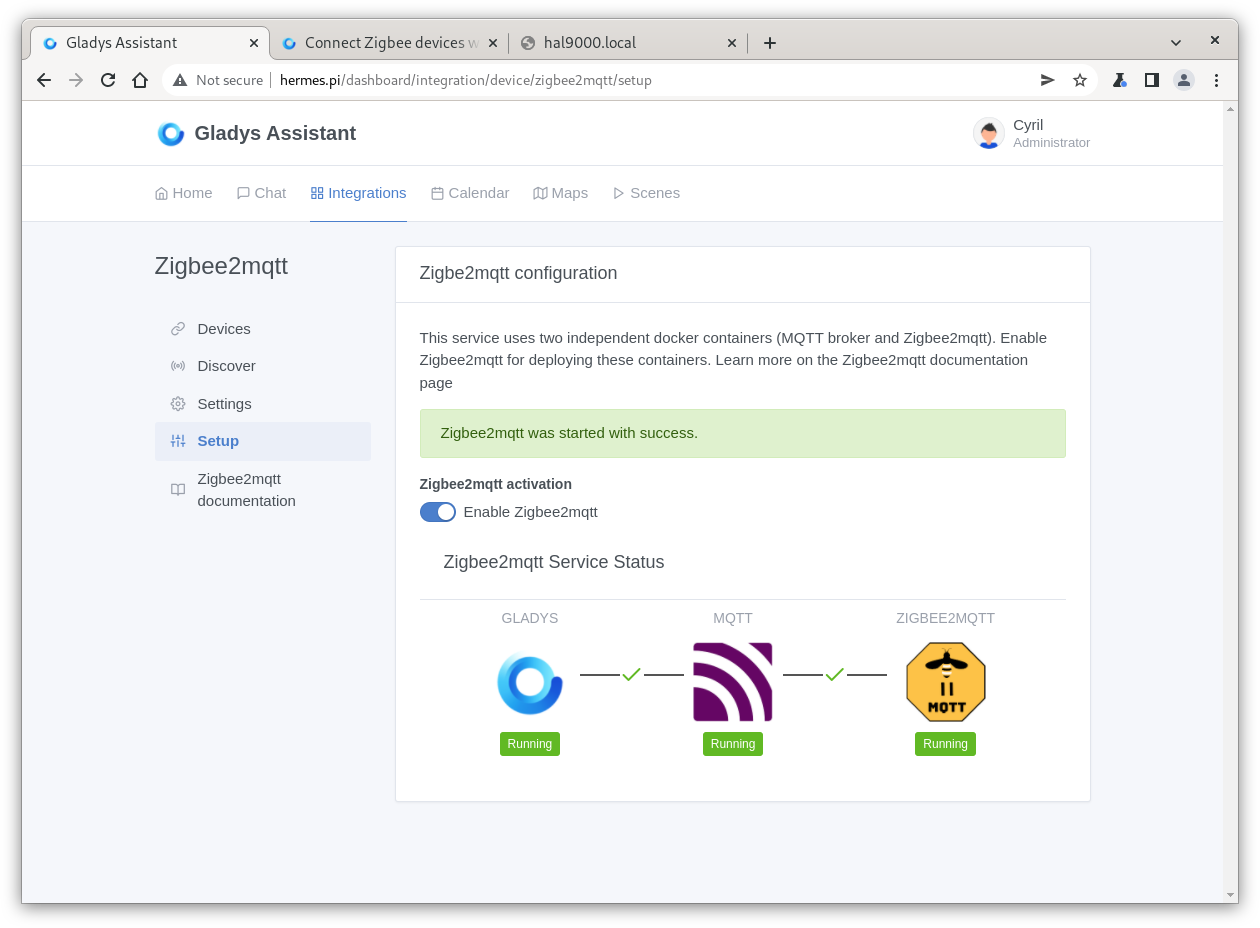
Es gab insbesondere Probleme beim Starten der MQTT- und Zigbee2mqtt-Container auf diesen Plattformen.
Die Fehlerbehebungen
-
Behebung eines ziemlich wichtigen Bugs, bei dem die Aktualisierungsfrequenz von Geräten wie Kameras nach einer Änderung nicht immer berücksichtigt wurde, oder schlimmer noch, die Aktualisierungsfrequenz wurde mehrmals berücksichtigt, was dazu führte, dass eine Kamera, deren Frequenz geändert wurde, mehrmals pro Zyklus aktualisiert wurde
-
Behebung eines Bugs in den Szenen, bei dem der „Testen“-Button der Aktion „HTTP-Anfrage“ die angegebenen Header nicht berücksichtigte
-
Behebung eines Bugs, bei dem der Name eines Dashboards in der Liste nicht aktualisiert wurde, wenn der Name des aktuellen Dashboards umbenannt wurde
-
Hinzufügen von Übersetzungen zu den Vibrationssensoren
Ich brauche euch
Ich brauche euch, um diese Version im Voraus zu testen. Ich wende mich an ein BESTÄTIGTES Publikum!! Wenn du diesen Beitrag liest und dir nicht sicher bist, warte nächste Woche auf die Veröffentlichung des Produktionsimages 
Ich weiß, dass viele von euch die Kompatibilität mit Debian 11 / Ubuntu 21 gefordert haben, ich brauche euch, um zu überprüfen, dass alles funktioniert, insbesondere in Bezug auf die Integration von Zigbee2mqtt und MQTT.
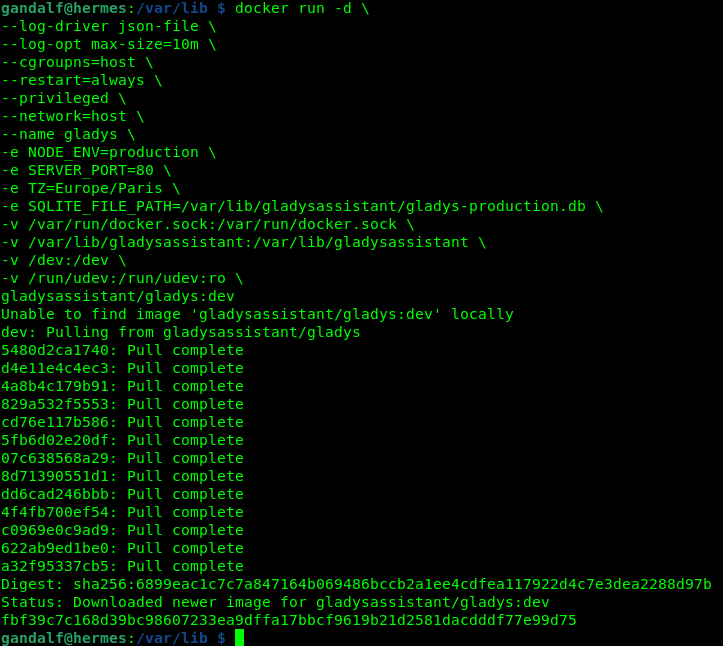
Wenn du weißt, was du tust, kannst du das Docker-Image « Gladys DEV » mit folgendem Befehl starten:
(Nicht auf einer echten Gladys-Produktionsinstanz ausführen…)
docker run -d \
--log-driver json-file \
--log-opt max-size=10m \
--cgroupns=host \
--restart=always \
--privileged \
--network=host \
--name gladys \
-e NODE_ENV=production \
-e SERVER_PORT=80 \
-e TZ=Europe/Paris \
-e SQLITE_FILE_PATH=/var/lib/gladysassistant/gladys-production.db \
-v /var/run/docker.sock:/var/run/docker.sock \
-v /var/lib/gladysassistant:/var/lib/gladysassistant \
-v /dev:/dev \
-v /run/udev:/run/udev:ro \
gladysassistant/gladys:dev
Wie ihr sehen könnt, handelt es sich hier um ein Docker-Dev-Image (gladysassistant/gladys:dev), dieser Tag entspricht unseren Pre-Release-Deployment-Tests, dieser Tag sollte nicht für eine echte Installation verwendet werden
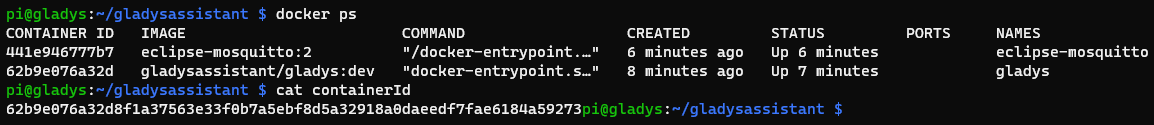
Etwas, das interessant ist, mit dieser Version zu testen, ist die Änderung des Docker-Volume-Pfads, z. B. durch Ändern dieser Zeile: -v /var/lib/gladysassistant:/var/lib/gladysassistant \ durch Festlegen eines anderen Host-Ordners (links) und anschließendes Starten eines MQTT- und Zigbee2mqtt-Containers, um zu überprüfen, ob die Container mit dem gleichen Volume auf dem Host gestartet wurden.